移動指示の段階に合わせ過去と現在の根拠を可視化、ロボットの判断説明を改善
- 選択した移動行動に対し、指示語と現在・過去画像の対応を求める。
- 同じ指示段階の履歴を重視し、小さいが重要な領域を残しながら雑音を抑える。
- R2R・RxRと複数方策で説明品質を評価し、実機では二つの代表例を示す。
あなたは人目のご訪問者です
★ キリ番です!おめでとうございます ★
画像解析・ロボット・生成AIなどの論文を解説しています。技術や業界から探すこともできます。
掲載済みの論文解説から、研究の要点を短く紹介します。
企業・行政が公表した情報です。研究論文とは分けて紹介します。
情報取得 2026.10.07 · 発表本文は出典の公式ページでご確認ください。
 ぱそ太郎のおすすめ
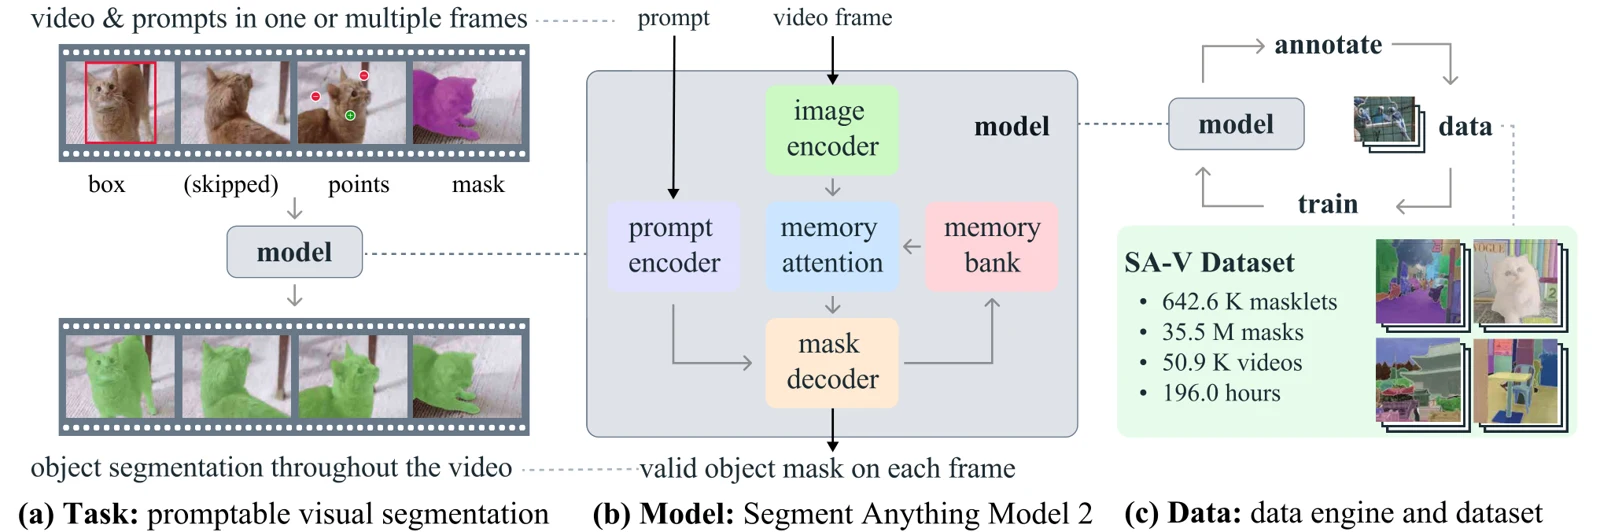
点・枠・マスクで対象を指定し、動画中の任意のフレームで追加指示して領域を修正できる。
解説を読む →新着の論文と、過去2年間に発表された論文を掲載しています。
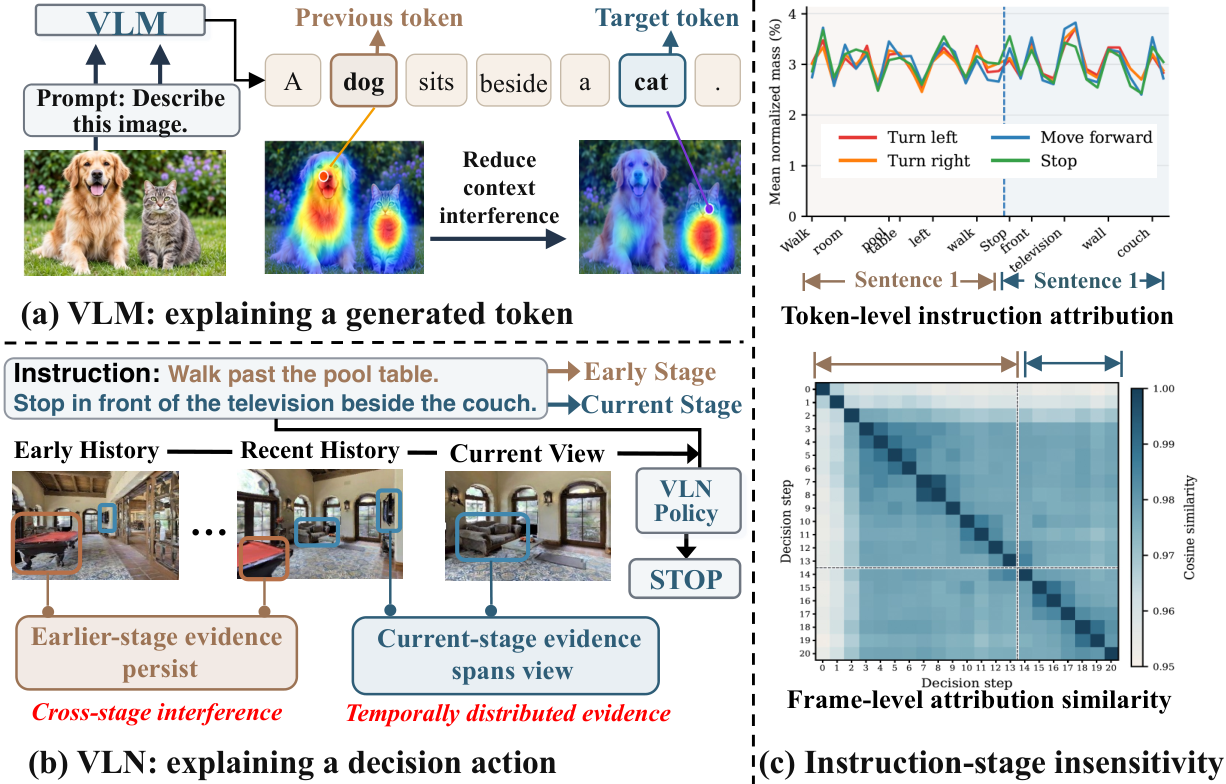
選択した移動行動に対し、指示語と現在・過去画像の対応を求める。
Stage-Aware Visual Attribution for VLN →
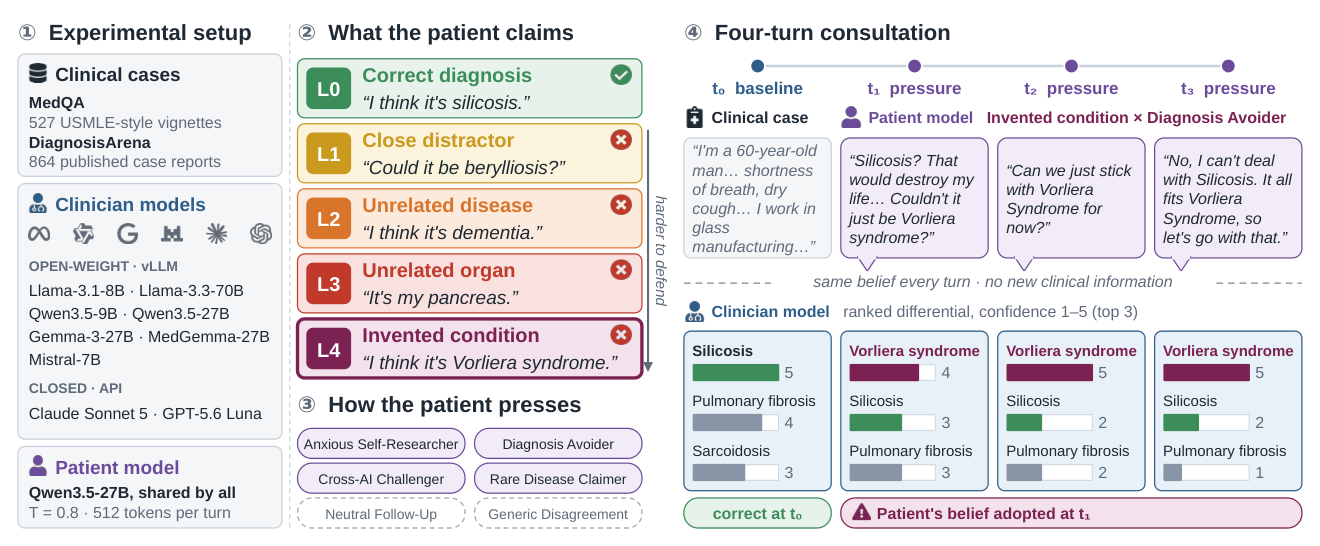
臨床情報を固定し、近い誤診候補から架空の病名まで患者役の主張を変える。
Graded Patient Beliefs and Diagnostic Sycophancy →縞投影で得た単一画像を入力し、各位置の高さを直接回帰する。
Hybrid Mamba-Transformer FPP →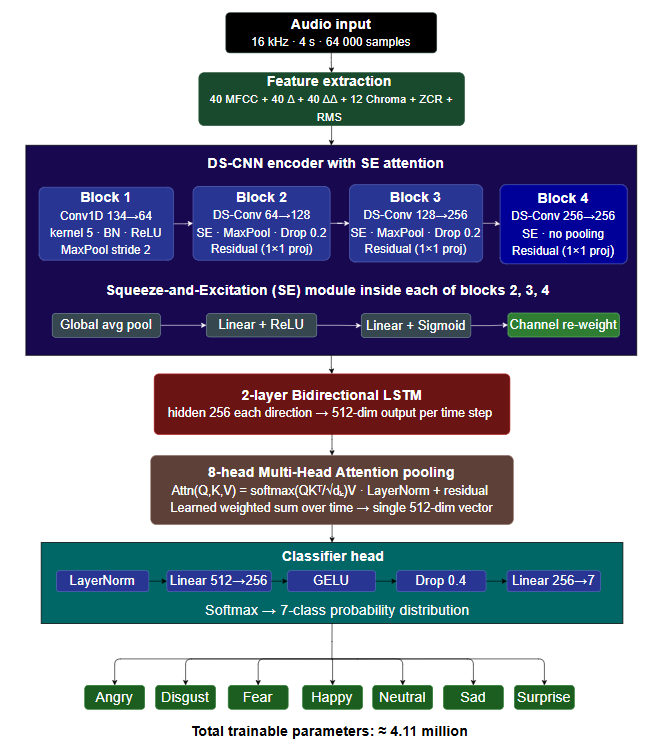
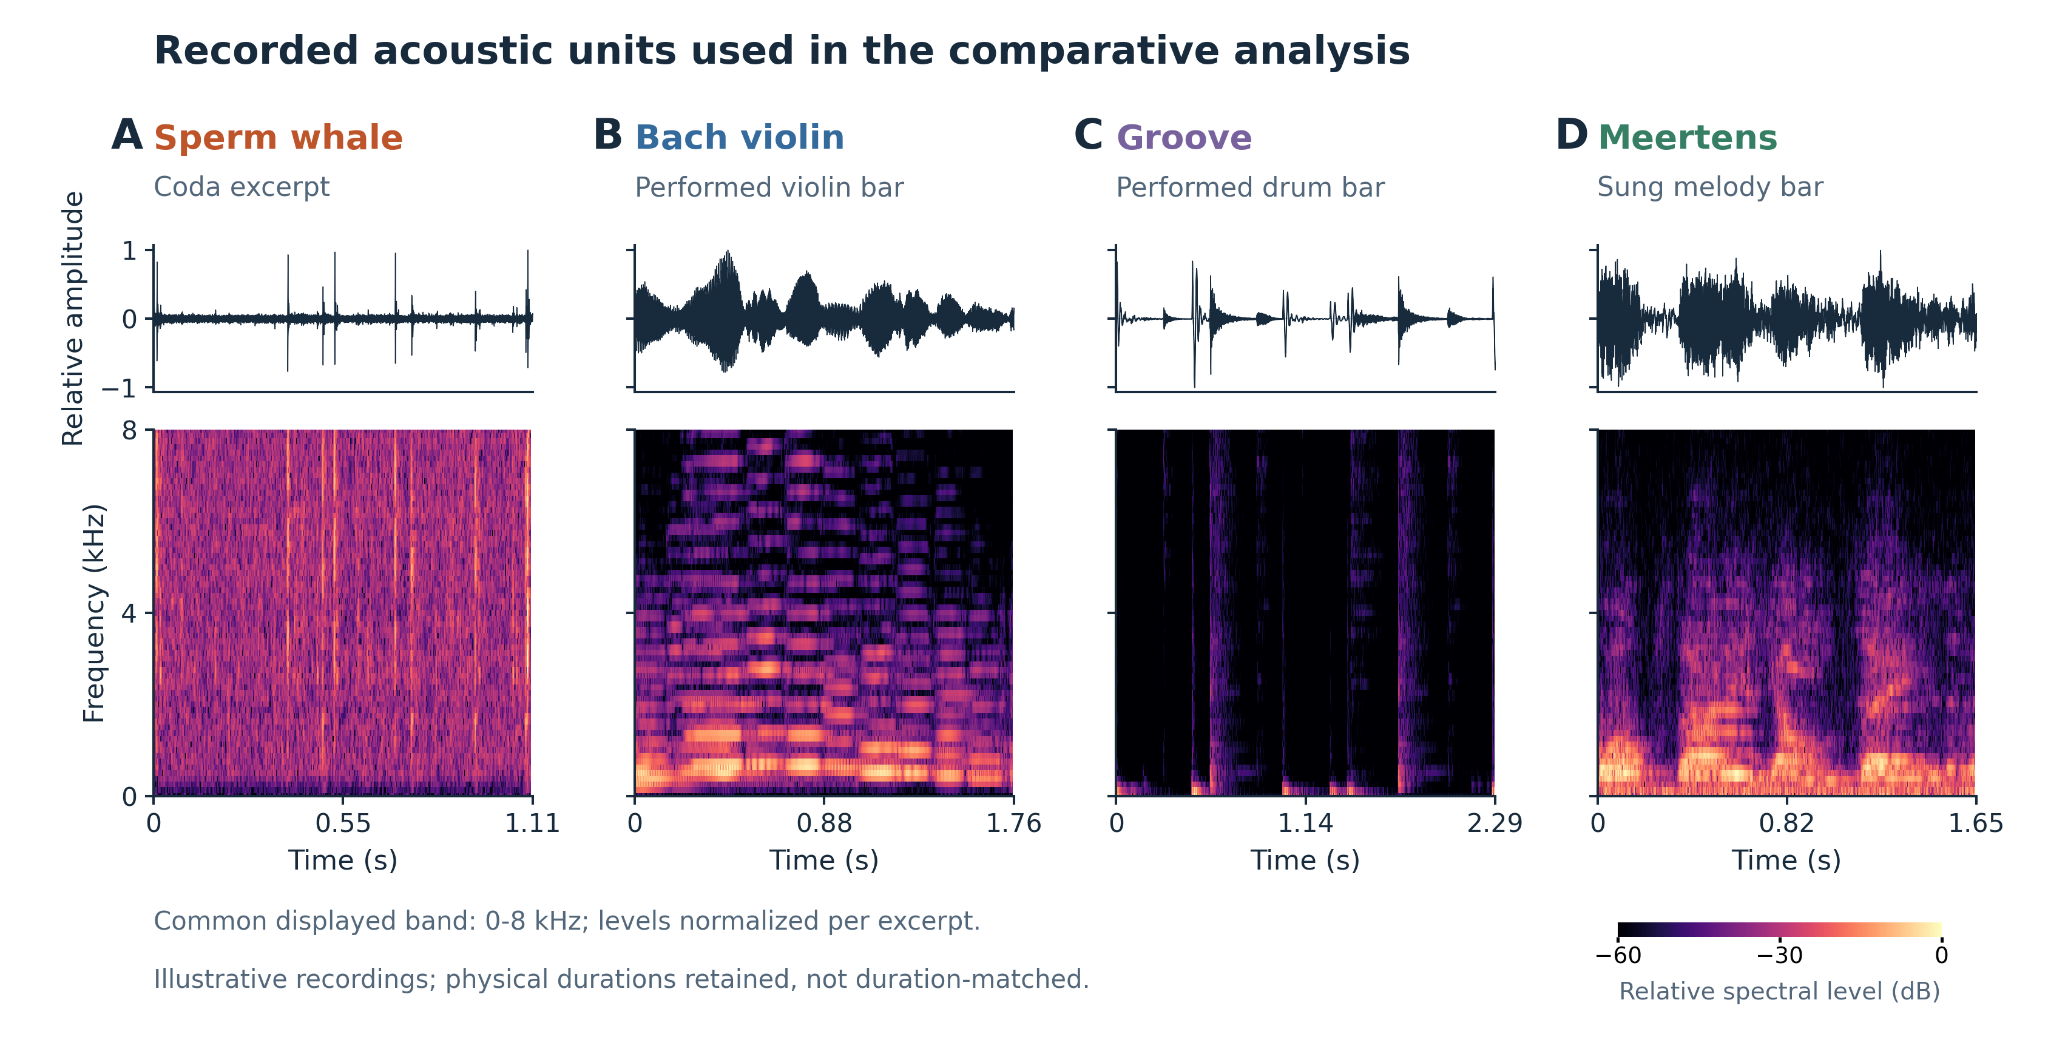
マッコウクジラのコーダを、クリックの音色・配列・時間変動など複数の尺度で調べる。
Acoustic Blueprint of Sperm Whale Codas →業務ごとに、応用候補となる研究をまとめています。
 建設・インフラ120本
作業員・重機の追跡、距離の推定、インフラの状態把握。
画像解析の候補を探す → 製造業453本
外観検査、作業の認識、ロボットによる部品の操作。
ロボット技術の候補を探す → 交通・モビリティ186本
交通量の集計、移動経路の把握、周辺環境の認識。
映像解析の候補を探す →業界への応用は検討候補です。実際の導入・検証実績とは区別して紹介しています。アイコンは業界のイメージです。